Stonex
XVS vSLAM
Descripción:
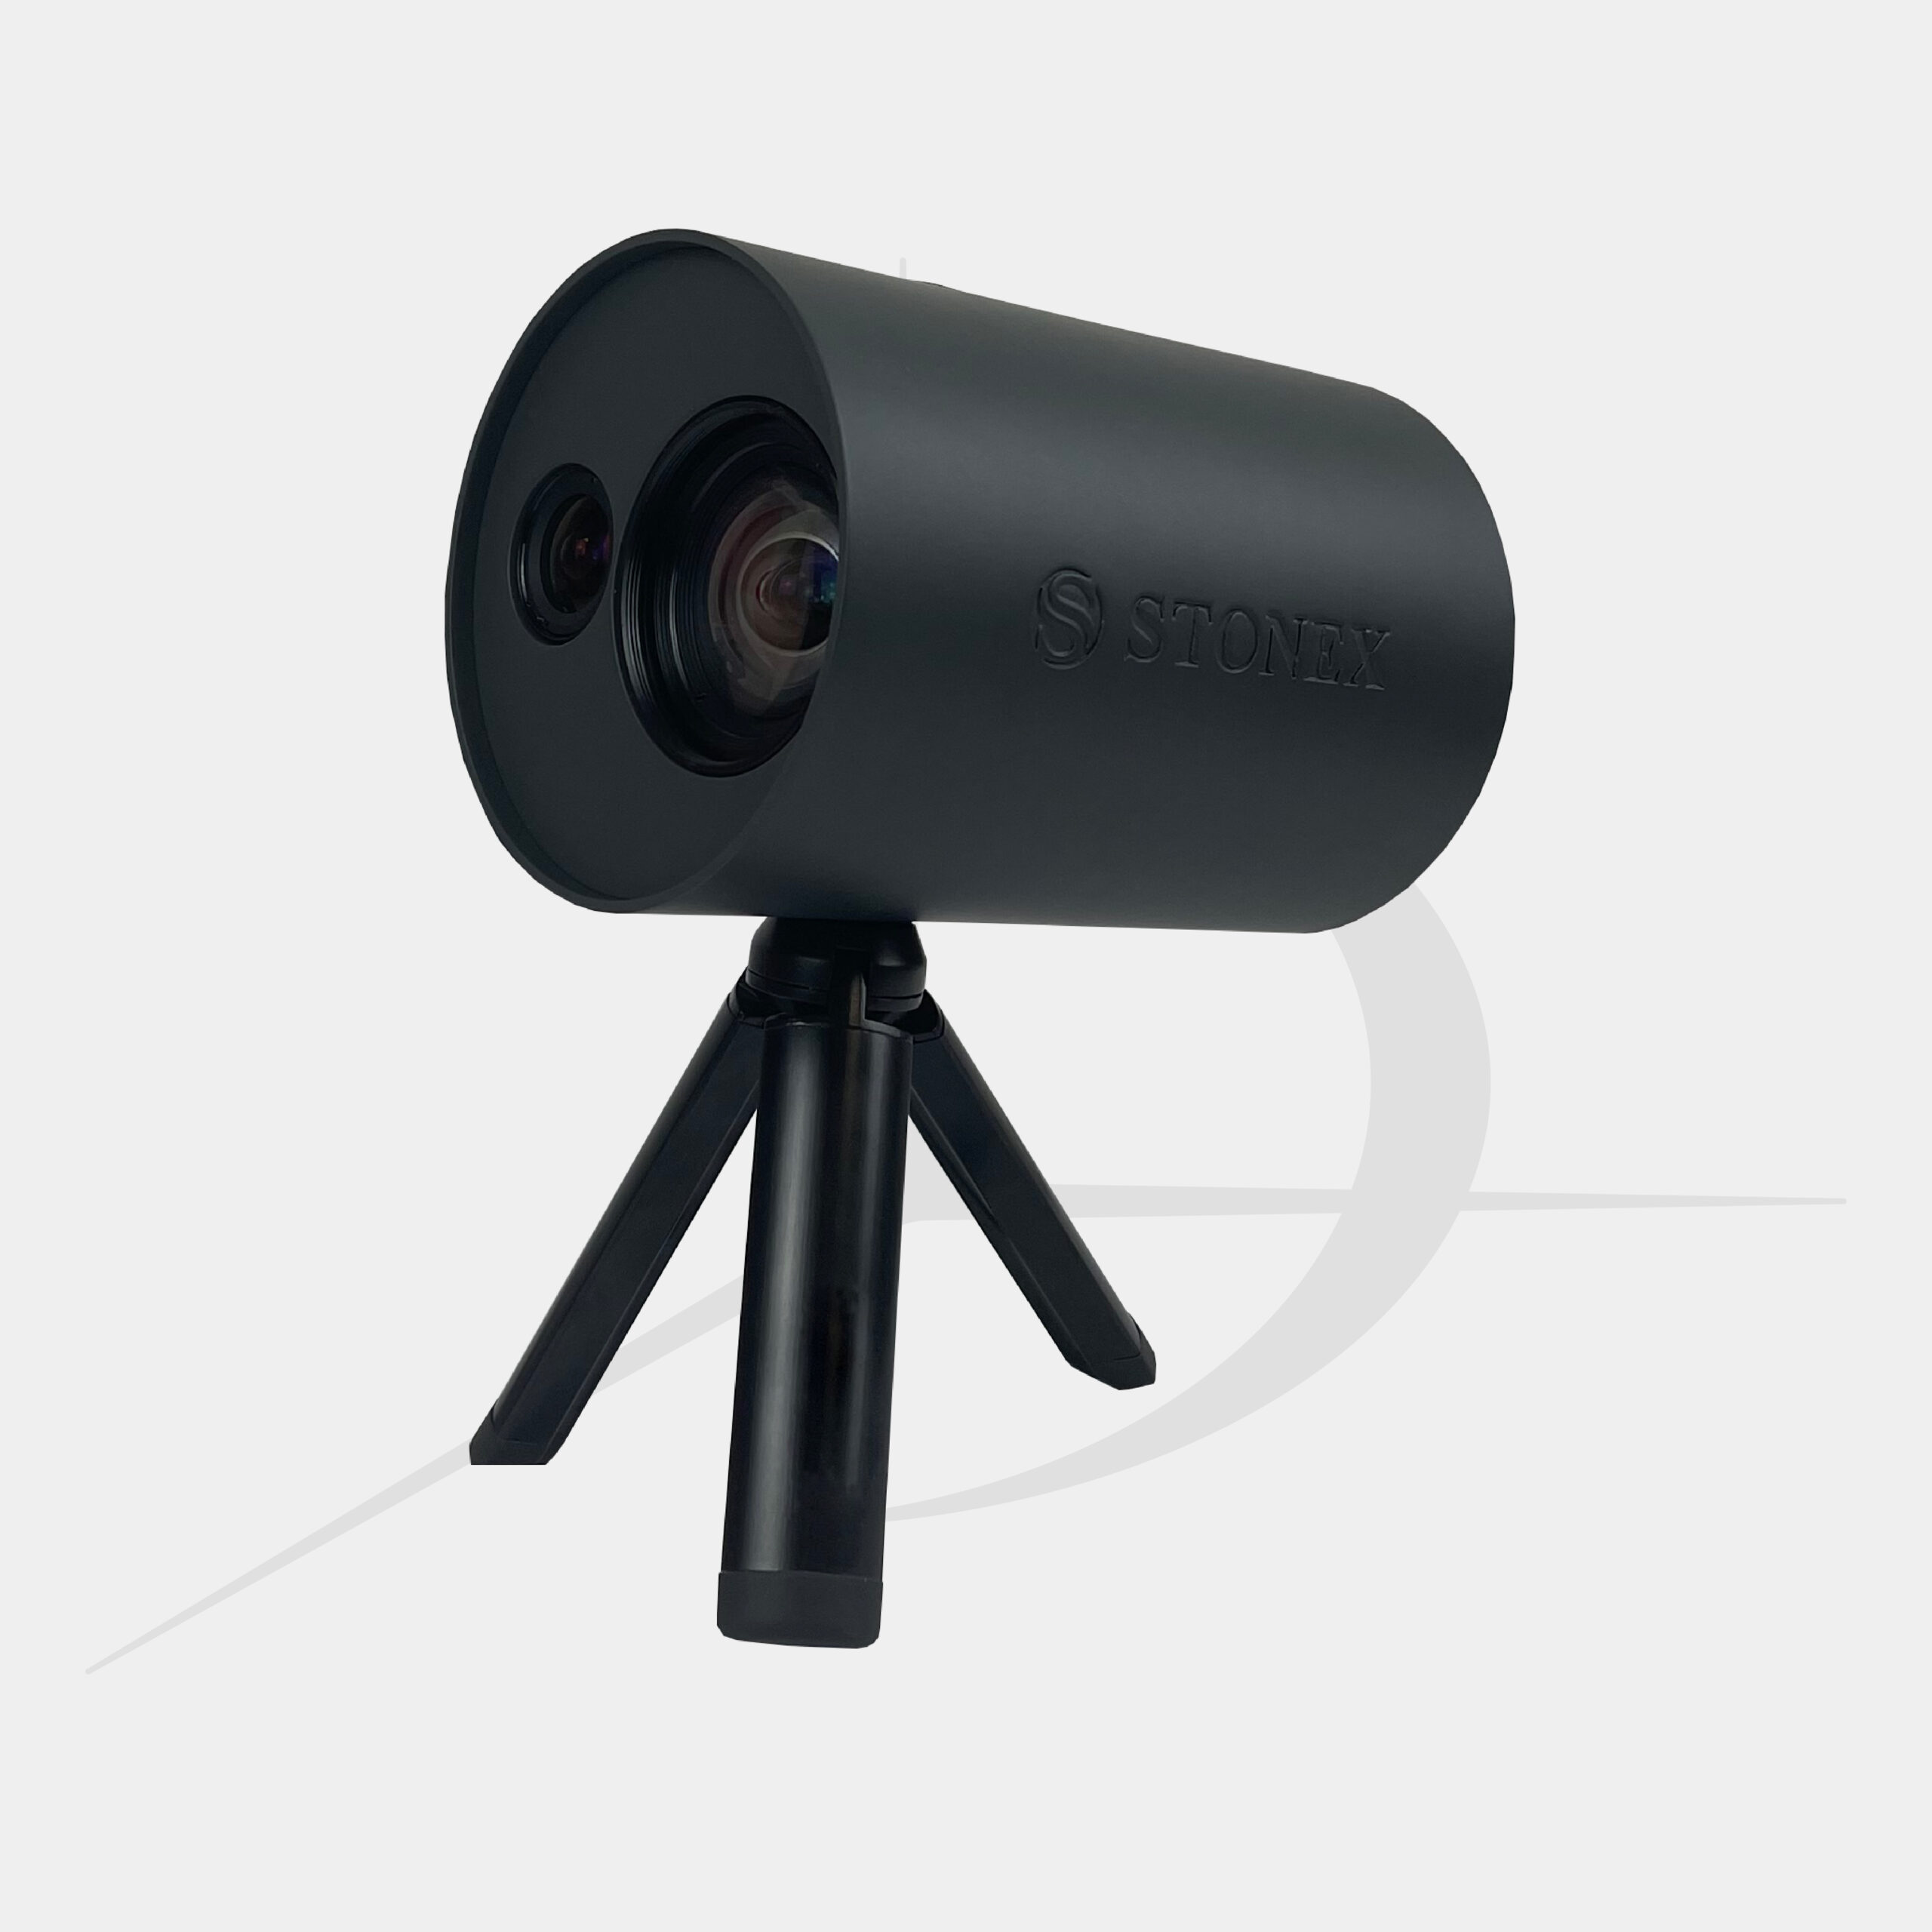
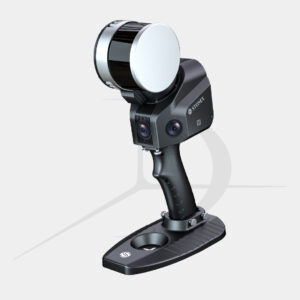
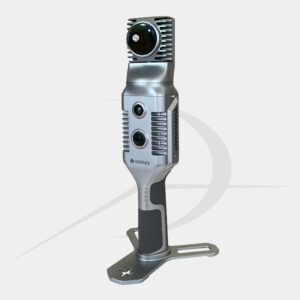
El XVS vSLAM de Stonex es un sistema que combina dos cámaras, un sistema inercial (IMU) y algoritmos avanzados de Visual SLAM para permitir escaneos 3D caminando y capturando la escena en movimiento. El software de campo guía al usuario en tiempo real para lograr solapamientos adecuados de imágenes y una trayectoria precisa. Los datos recopilados se pueden procesar automáticamente en la nube para generar nubes de puntos o mallas. Es perfecto para documentación urbana, arquitectura, accidentes, arqueología y escenarios donde se requieren modelos con alta textura y detalle sin necesidad de hardware volador ni configuración compleja.
Características
Alcance mínimo de captura: 0,4 m.Alcance máximo de captura: 40 m.Precisión relativa a 1 m de distancia: ~3 mm.Precisión a 20 m: ~2 cm.Cámara vSLAM: resolución 640×480 px, campo de visión (FOV) ~65°, ~25 fps.Cámara RGB: resolución 2448×2048 px, FOV ~89°, ~10 fps, obturador global.Sensor inercial (IMU) integrado para soportar la trayectoria y orientar los datos.Peso ligero: aprox. 740 g.Software de campo (XVSapp) con interfaz intuitiva que guía durante la adquisición.Procesamiento en la nube (XVScloud) que entrega nubes de puntos o mallas utilizables en otras plataformas.Texturas HD que permiten reconstrucciones visualmente realistas.
Aplicaciones
Levantamientos arquitectónicos, arqueológicos y de patrimonio cultural.Documentación de accidentes, infraestructuras, fachadas y obras urbanas.Modelado 3D detallado para diseño, diagnóstico o restauración.Inspección en interiores y exteriores donde la movilidad es clave.Combinación de video/imágenes de drones u otras cámaras con el escaneo de campo para reconstrucciones completas.
Ficha Tecnica
Hablar con un Asesor